


近日,上海交通大学航空航天学院潘汉副研究员团队联合武汉第二船舶设计研究所协同攻关,成功研制全球首套多波束前视声呐水下自主动态对接专用 AI 训练数据集(MFLS2oT)。该成果填补国际水下成像声呐目标跟踪领域专业数据空白;核心关键技术经6位院士及行业总师评价,整体技术达国际先进水平,其中水下自主动态融合导引能力居国际领先。
无人水下航行器(UUV)是海洋勘探、管网运维、应急救援及海防保障的核心装备,其长时间连续作业依赖与母船或水下坞站的自主对接。相较于成熟的空间交会、空中加油对接,水下动态对接受复杂水下环境制约更显著,是全球海洋智能装备领域的攻坚难点和技术竞争焦点。
水下环境对智能感知挑战突出:水体浑浊让常规摄像头失效,只能依靠多波束成像声呐,而水流扰动、声信号散射易造成成像模糊、虚假目标干扰,加之目标动态变化快、特征微弱,AI 算法难以稳定跟踪。此前全球缺乏适配水下成像声呐特性的专业数据集,现有数据多为通用视觉数据生成,针对性与适配性不足,直接导致 AI 模型训练缺乏优质视频数据集,水下对接成功率长期徘徊在 60%-70%、目标跟踪置信度仅 0.7 左右,成为行业发展关键短板。
针对这一核心痛点,该团队立足国家海洋装备发展重大需求,联合我国顶尖水下无人系统总师团队,依托上海交大海洋工程全国重点实验室试验水池,结合中国黄海、湖北恩施等多地实测试验,构建水下自主动态对接融合导引技术体系,历时多年攻关打造出 MFLS2oT 数据集,同步突破跨模态检测、声呐视频精准跟踪等核心技术,形成“数据 - 算法 - 应用” 完整创新链条。
该数据集实用性与针对性极强,涵盖 50 个声呐视频序列、15842 帧精准标注图像,适配两款主流声呐设备,覆盖 6 类作业目标与 11 类水下复杂场景。该团队通过“机器自动标注 + 人工精细校对” 双重质控标记关键信息,完成 25 种国际主流跟踪算法测试对比,成果已在 GitHub 开源,为全球科研提供标准化基准。
在此基础上,团队依托上海交大在海洋工程领域的资源,模拟复杂海况搭建拓展版数据集,新增 67 个声呐视频、覆盖 3 种典型海况,适配深海、声学多径传播等极端场景。经实测,基于该数据集训练的 AI 算法,水下对接成功率较传统方案提升三成以上,远超行业平均水平,处于国际领先梯队。目前,该成果已应用于国家重大科技专项,形成中国造船工程学会认证技术成果 1 项。
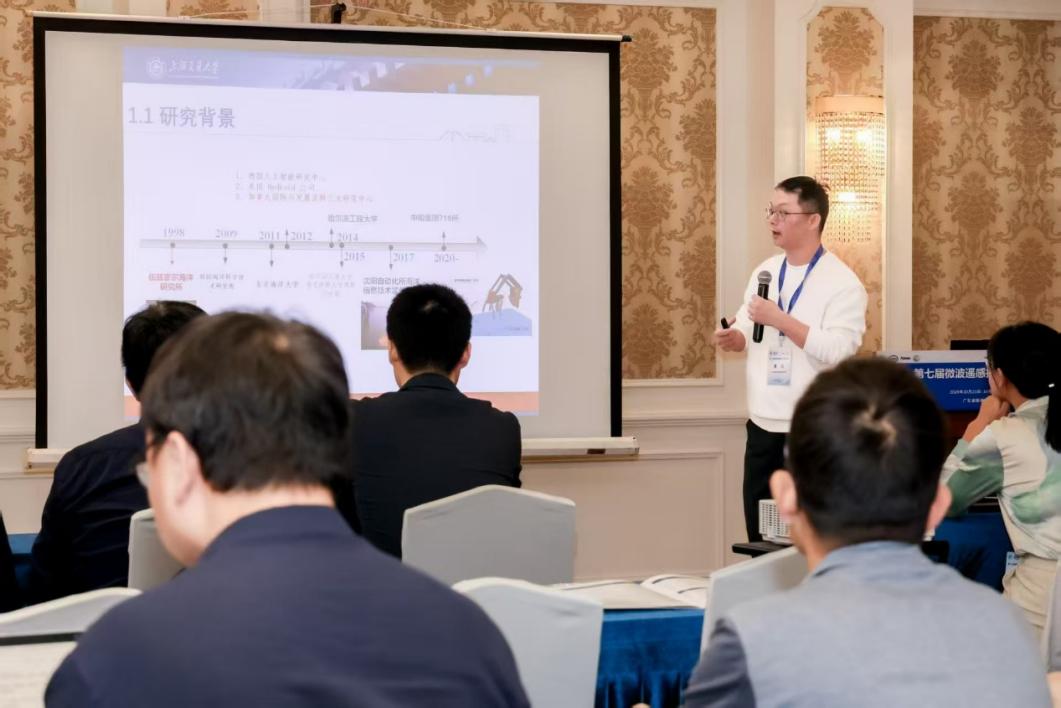
潘汉副研究员表示,团队后续将扩充极端海况、多 UUV 协同对接等场景样本,完善开源机制,深化产学研合作,持续攻克水下智能装备核心技术,助力我国水下无人系统领域保持国际领先,为海洋强国建设注入科研动力。
上海交通大学近年聚焦水下无人系统核心技术攻关,构建起从基础研究到工程应用的完整创新链条。此次数据集的成功研制,进一步巩固了我国在该领域的国际优势,为全球海洋智能装备发展贡献中国智慧与中国方案。(白涓)